2026年10月22日下午,应交通工程学院邀请,亚洲理工学院(AIT)主管学术与研究的副校长Manukid Parnichkun教授到学院作题为《自动驾驶车辆与移动机器人导航控制》(Navigation Control of Self-Driving Vehicles and Mobile Robots)的学术讲座。本次讲座是学院“青蓝学术沙龙”系列活动之一,学院相关方向教师、博硕士研究生以及部分车辆工程专业本科生参加。
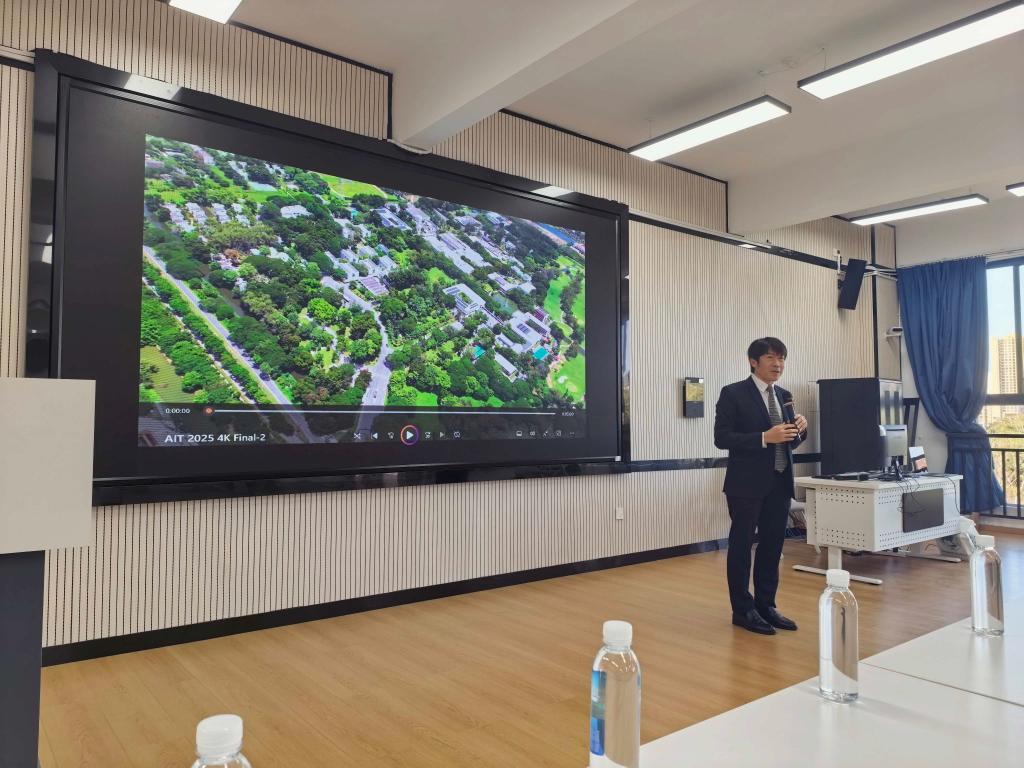
报告围绕自动驾驶车辆与移动机器人导航控制的核心任务与前沿算法展开。Parnichkun教授首先阐述了导航控制的基本问题:车辆与机器人必须从起点到目的地跟踪航点,这些航点可由用户设定,也可基于目标函数通过全局路径规划自动生成。在实际运动过程中,系统需要依靠导航控制操纵车辆驶向下一个航点,并具备等待、避让、超越或跟随前方车辆/机器人的决策能力,同时必须避开障碍物、遵守交通规则。随后,他重点介绍了团队在多种类型运载装备导航控制方面的研究与算法,涵盖汽车、自行车、飞行机器人、水下机器人及球形机器人等平台,展示了导航控制技术在不同场景下的通用性与适应性。
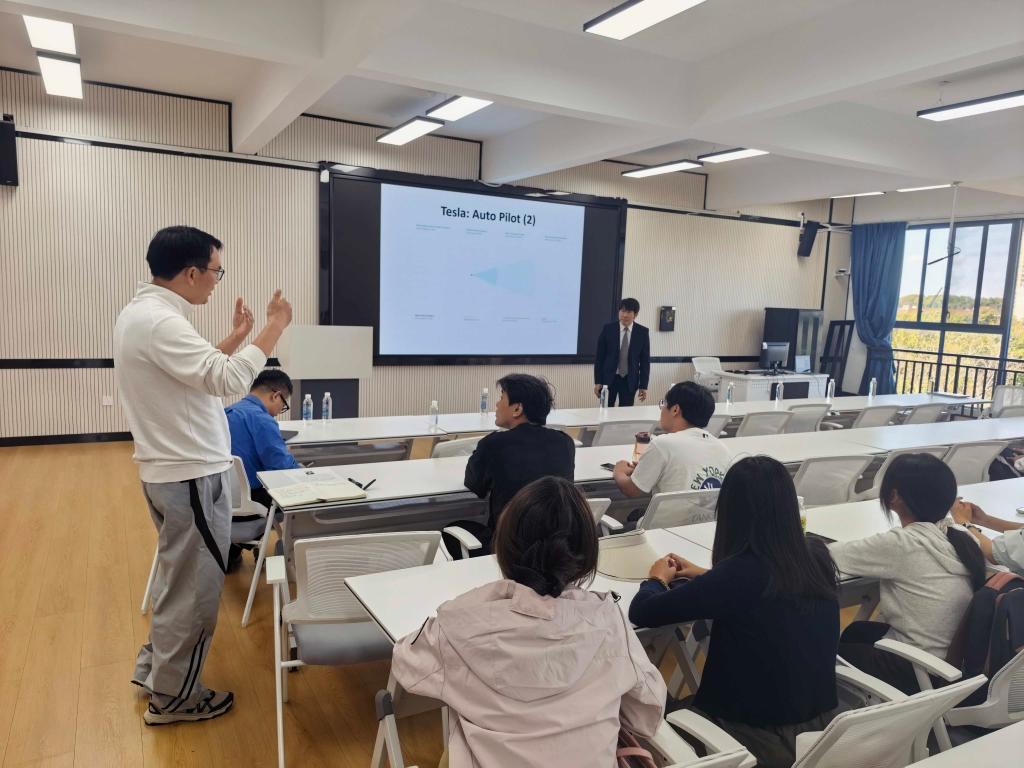
在交流互动环节,现场师生围绕复杂环境下导航算法的鲁棒性、多机器人协同控制、从仿真到实车的迁移等问题踊跃提问,Parnichkun教授逐一作出解答,并与师生就自动驾驶与移动机器人控制领域的前沿趋势进行了深入讨论。
本次讲座为学院师生了解自动驾驶与机器人导航控制领域的前沿研究提供了有益启发,也进一步促进了学院与国际高水平学者之间的学术交流与合作。
(供稿:王东方;审核:申江卫;终审:何明卫。)